

高校生 FRCチーム+個人でロボット作ってます ROS2 / React / FRC(programmer) 髭男と呪術廻戦が好き(五条推し) 最近推しの子にハマってる
Joined February 2026
- Tweets281
- Following239
- Followers99
- Likes8K




Pinned Tweet
ついに!ついに!
Navigation2で作ったパスに沿って動かせた!
ROS勉強の第一目標達成!!!
cmd_velを直接pwmに流してるので、動きがガタガタしてるけど、ちゃんと動いてくれてて嬉しい!
#ROS
FRC以外で初めて見た

Raspberry Piの新たな代替機「Banana Pi BPI-M8」
・サイズは56×85mm
・SoCはAllwinner A733
・RAM 4GB
・eMMCストレージが8/16/64GB
・ギガビットイーサネットポート
・Wi-Fi 6およびBluetooth 5.0をサポート
・HDMI出力搭載
・microSDスロット搭載
ストレージ搭載モデルはメーカーから直接103ドル(1.6万円)
非搭載モデルは69ドル(1.1万円)
安い・・・って言っても高いよなぁ・・・正直。
もうちょっとお手頃価格で欲しい感はある。
しかし本家の値段の高さを見ると、十分安い感じある・・・
notebookcheck.net/BPI-M8-lau…

期限管理アプリ「期限くん」公開!
目標とTODOを決め、ページ数・問題数を入力すると達成率を自動計算。期限の通知も設定できます!
自分はテストまでの日付、するべき勉強の進捗管理に使ってます!
無料・登録不要。ぜひ使って感想を聞かせてください
deadlineapp.zuiken.workers.d…?…
#個人開発

printpupper.com/
足の座標の細かな計算と
usbのシリアル通信で方向の指定
ができるようになった!
これでデバックがしやすくなるし、今後歩行のプログラムも組みやすくなる

@printpupper 作ってみた!
とりあえずサーボとベアリングだけ買って一足テスト
意外と家にM3系のネジがなくて代用とか一部はしょってるけど、いい感じに動いてる!
印刷部品や組み立ても、説明がめちゃくちゃしっかりしてて初めての4足ロボだけど作りやすかった!


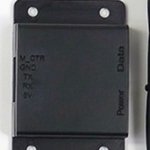
LiDARの変換基盤のDataとPowerを逆に繋いで放置してしまった。熱くなったので冷まして再接続したけど、繋がってもすぐover-currentになって切断→再接続のループに入るし、
回転してる感じないから死亡確定かな
お小遣いためて買っただけあってショックすぎる
でも、こればっかりは自己責任だよな


こいつの開発の流れでUDPの通信をライブラリとして実装してpipで入れたんだけど、おかげでPythonのライブラリに対する理解が深まった!
文化祭で使用したROS2コードを公開しました!
初めてROS2を使って本番の開発したけど、しっかりコードを役割ごとに分かれるから最後の調節とか追い込みがやりやすかった
github.com/zuiken-code/ichos…

文化祭で使用したROS2コードを公開しました!
初めてROS2を使って本番の開発したけど、しっかりコードを役割ごとに分かれるから最後の調節とか追い込みがやりやすかった
github.com/zuiken-code/ichos…
文化祭終了ーーーーー
回路もギアボックスも全く壊れずに、少しも営業停止することなく運営できました!
去年2回ギアボックス壊れてるのにPLA-CFにしたおかげで2倍の人来たのに全く壊れなかった!
CFすげぇ